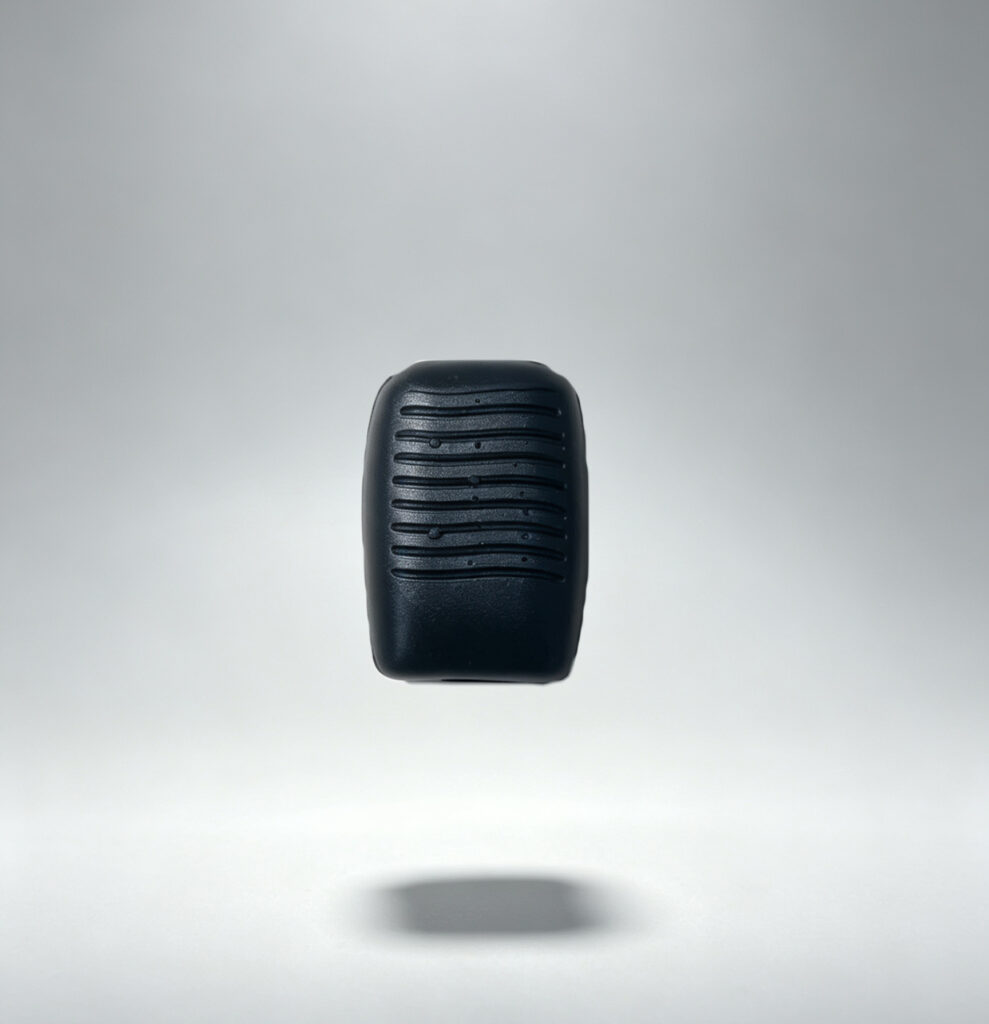
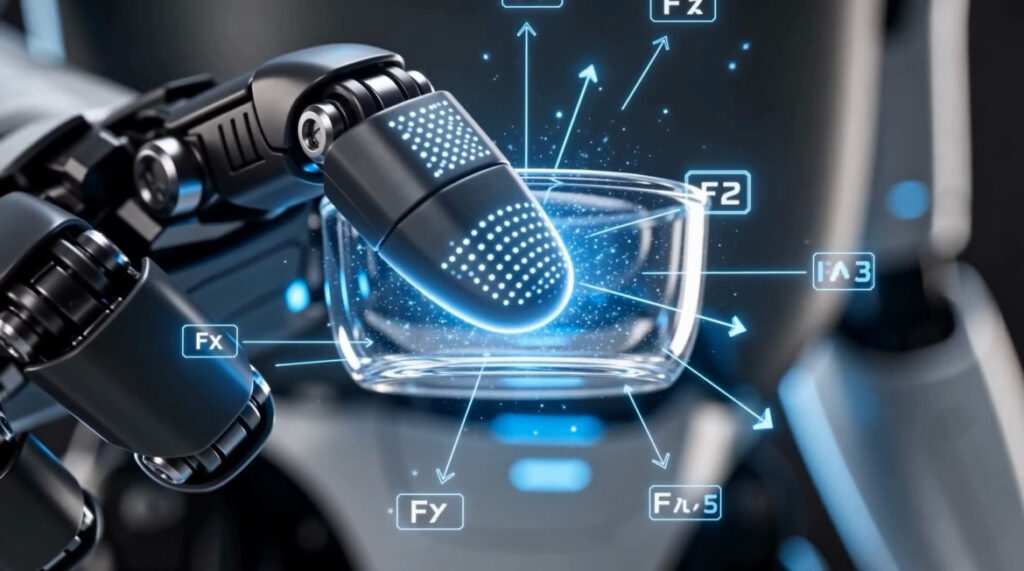
MoTip 是专为机器人灵巧手及仿生机械手设计的指尖触觉感知系统。针对指尖极致灵敏的需求,产品采用高密度微型化传感阵列与柔性包覆技术,模拟人类指尖的敏锐触觉,精准捕获微观接触、滑动及三维力变化。作为 MoSense 手部电子皮肤方案的核心组件之一,为机器人提供高精度的指尖触觉反馈。
高分辨率感知点阵,敏锐捕捉物体表面纹理与微小接触,无惧微小受力盲区。
支持三维力、摩擦力与滑动检测,实时反馈抓取的受力方向与力度变化。
采用柔性基材与仿生曲面结构,完美贴合指尖末端,不干涉原有灵巧手的运动学结构。
高频数据采集与传输,满足复杂操作下的实时闭环控制需求。
适用于抓取细小、易碎或高精密零部件,提供实时微力反馈,防止过度用力。
通过感知物体表面粗糙度与材质特征,为机器人识别与决策提供多模态触觉数据。
通过摩擦力感知预判物品滑动趋势,实时动态调整抓取力度,防止滑脱。