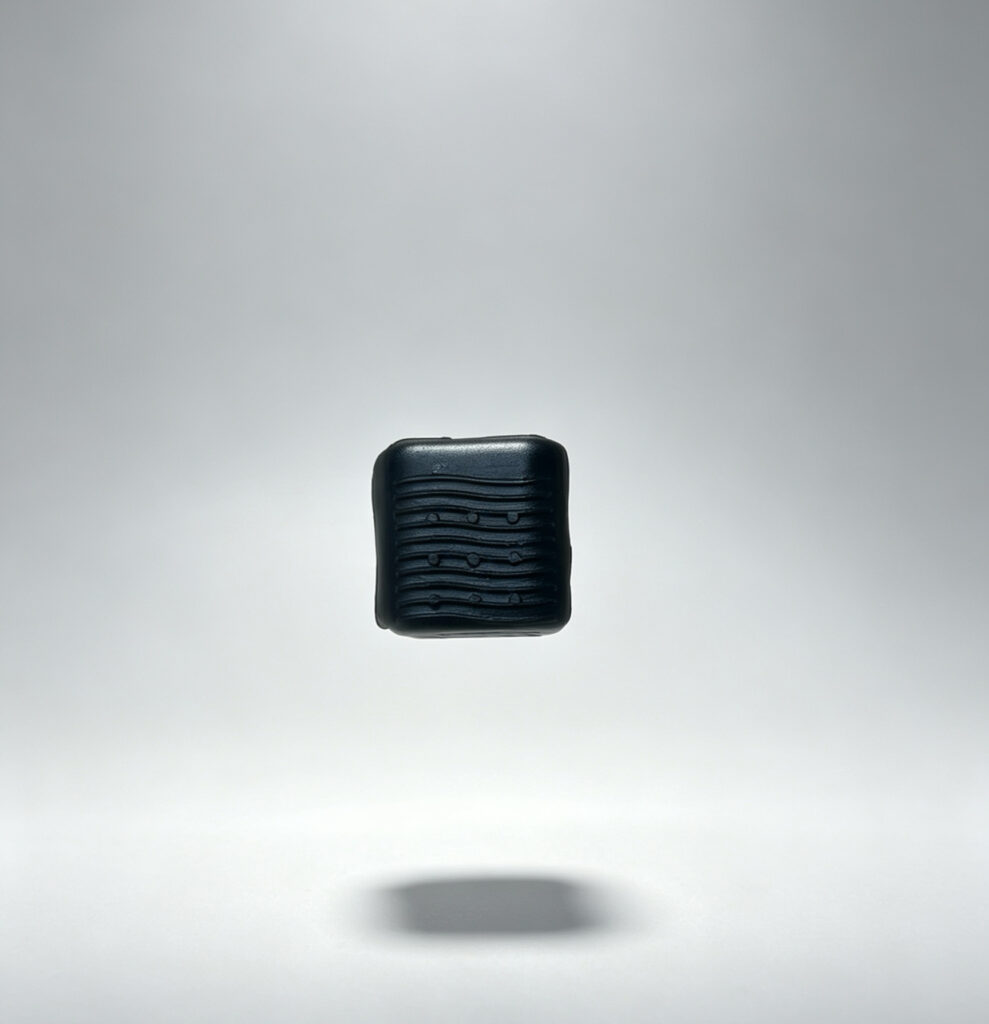
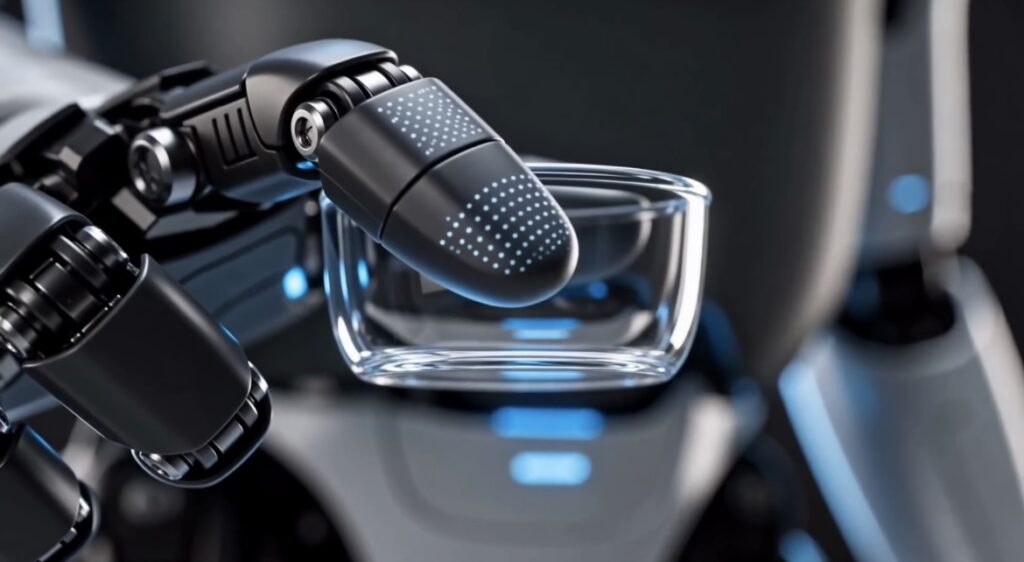
MoPad 是专为机器人手部抓握场景设计的指腹触觉感知系统。针对指腹大面积接触与承力的特点,产品采用高密度阵列柔性传感技术,实时获取接触压力分布与多维力场数据。为机器人提供稳定、全面的抓握感知能力,是 MoSense 手部电子皮肤解决方案中不可或缺的组成部分。
高分辨率感知点阵,敏锐捕捉物体表面纹理与微小接触,无惧微小受力盲区。
实时输出高分辨率的压力分布图谱与三维力矢量,精准量化整体抓握力。
优异的柔性基材可自适应不同形状、尺寸物体的表面,贴合度极高。
配合 MoSense 统一通讯协议与上位机软件,快速接入现有手部控制系统,无需复杂二次开发。
实时检测抓握力度与接触面积,辅助实现不同重量、形状物品的安全稳定抓取,避免掉落或破坏。
通过指腹按压、推握等接触特征,辅助实现安全的物理人机交互逻辑。
用于检测外力撞击或异常接触,为机器人手部健康管理和行为决策提供触觉依据。